
Emil ist der Roboter aus meiner Wohnungsroboter-Werkstatt, einer 3D-Simulation einer Wohnung im Browser. In der ersten Version spielte er Vorführungen ab, die jemand programmiert hatte. Jetzt entscheidet er selbst, was er tut. Er hat sechs Bedürfnisse, räumt auf, was nicht an seinem Platz liegt, und fragt ein Sprachmodell nur, wenn er einen Weg planen oder mir antworten muss. Ein simulierter Vormittag kostet ihn ein bis zwei Cent Gebühren für das Sprachmodell.
Vier Theorien vom Innenleben als Bauteile
Im ersten Beitrag zur Werkstatt hatte ich angekündigt, dass ein Sprachmodell den Roboter steuert. Beim Bauen habe ich die Rollen getauscht: Emil entscheidet selbst, und das Sprachmodell hilft ihm beim Planen. Er soll von sich aus nachsehen, was in der Wohnung los ist, besser werden wollen und mir helfen. Dafür braucht er Beweggründe, die auch wirken, wenn niemand etwas von ihm will. Ein Sprachmodell wird erst tätig, wenn man es aufruft.
Wie Beweggründe entstehen und sich gegeneinander durchsetzen, beschreiben psychologische Theorien der Motivation. Ich habe mir vier davon zusammenstellen lassen, die so genau sind, dass man sie nachbauen kann, und gehofft, eine davon einfach übernehmen zu können. Das ging bei keiner, aber aus jeder stammt ein Bauteil.
Das Gerüst für Emils Innenleben liefert der Bamberger Psychologe Dietrich Dörner. In seiner Psi-Theorie hat ein Wesen Bedürfnisse wie Behälter mit einem Pegel. Sinkt ein Pegel, entsteht ein Motiv, also ein Antrieb, etwas dagegen zu tun. Es gewinnt das Motiv, bei dem Bedarf und Erfolgsaussicht zusammen am größten sind.
Norbert Bischof beschreibt in seinem Zürcher Modell, wie ein Kind zwischen der Sicherheit bei vertrauten Menschen und der Neugier auf Fremdes pendelt. Es erkundet von einer sicheren Basis aus und kehrt dorthin zurück. Für Emil ist das seine Ladestation. Von dort fährt er los, und dorthin kehrt er zurück, wenn es nichts zu tun gibt.
Aaron Sloman ordnet den Geist in Schichten: Reflexe unten, Planen darüber, ganz oben die Beobachtung des eigenen Denkens. Emil hat die unteren beiden. Ein Beispiel für einen Reflex: Emil soll mich nicht stören, wenn ich telefoniere. In der Simulation setze ich dafür ein Häkchen, und sein Körper bricht dann jede Fahrt ab, die ihn in meine Nähe führen würde. Antonio Damasios somatische Marker kommen in der nächsten Ausbaustufe. Das sind frühere Erfahrungen, die als Körpersignal wiederkehren und Entscheidungen abkürzen.
Sechs Bedürfnisse mit Zielband
Emils Bedürfnisse heißen Energie, Unversehrtheit, Bestimmtheit, Kompetenz, Beitrag und Ruhe. Jedes hat einen Füllstand zwischen null und hundert Prozent, das entspricht Dörners Pegel. Energie ist der Akku. Unversehrtheit leidet bei Zusammenstößen. Ruhe sinkt, solange er unterwegs ist, und erholt sich, wenn er ruht. Bestimmtheit sinkt, wenn sein Wissen über einen Raum veraltet oder etwas nicht dort liegt, wo er es erwartet. Kompetenz folgt gelungenen und misslungenen Handgriffen.
Beitrag misst, wie weit die Wohnung von meinen Wünschen abweicht. Die lege ich in der Werkstatt mit Häkchen auf einer Wunschliste fest, die bisher zwei Einträge hat: Socken liegen im Wäschekorb, und auf dem Boden liegen keine Zettel. Außerdem kann ich Emil im Chatfenster der Werkstatt Aufträge geben, etwa „Schau bitte nach, ob im Bad etwas auf dem Boden liegt“. Auch ein offener Auftrag drückt auf den Beitrag.
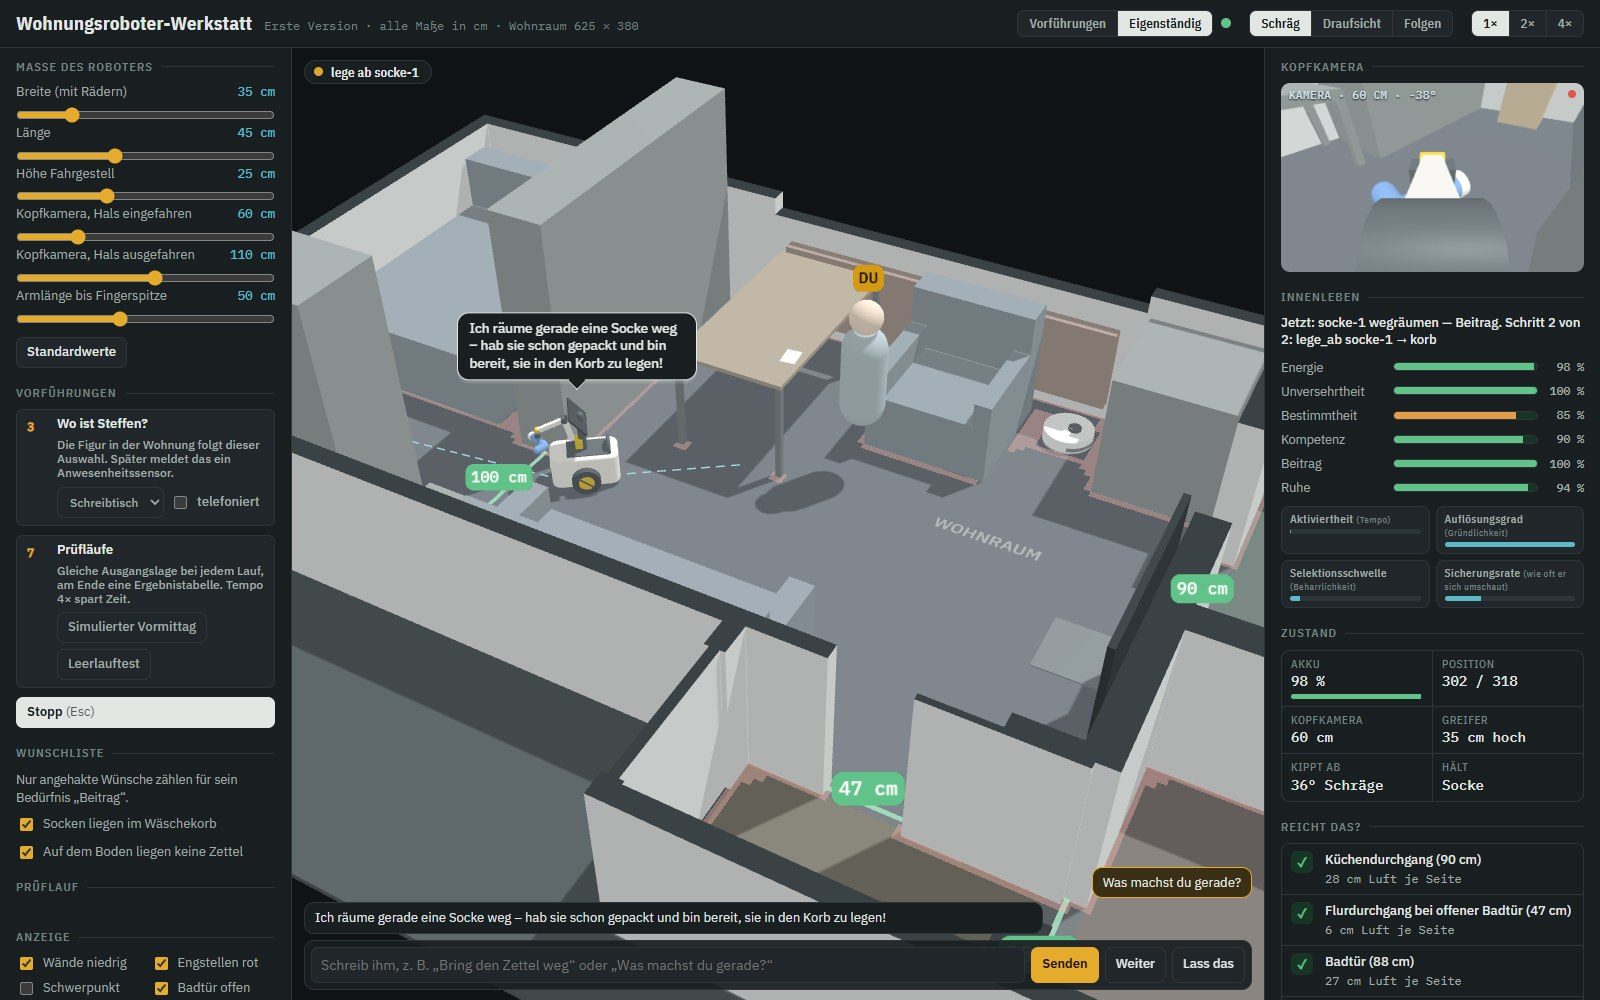
Für jedes Bedürfnis gibt es ein Zielband, einen Bereich, in dem es als erfüllt gilt. Solange der Füllstand darin liegt, drängt nichts. Ein fast leerer Akku geht meinen Aufträgen vor, meine Aufträge gehen allem anderen vor. Nichts zu tun ist eine Wahl wie jede andere. Liegt nichts herum und bitte ich um nichts, ruht er.
Vier Stellgrößen, deren Wirkung ein Test prüft
Je weiter Emils Bedürfnisse unter ihren Zielbändern liegen, desto größer ist sein Druck. Daraus berechnet er vier Stellgrößen, die bestimmen, wie er handelt. Die Namen stammen von Dörner. Die Aktiviertheit macht ihn schneller. Die Selektionsschwelle hält ihn bei der Aufgabe, die er gerade verfolgt, damit er nicht zwischen zwei Aufgaben hin- und herspringt. Die Sicherungsrate bestimmt, wie oft er sich vor dem Zugreifen umschaut. Der Auflösungsgrad regelt, wie gründlich er plant.
Dass solche Größen wirken, versteht sich nicht von selbst. Dörners Theorie wurde schon einmal nachgebaut, im Projekt OpenPsi, einem Teil der quelloffenen KI-Plattform OpenCog. Dessen Wiki vermerkt zum Stand der Arbeit, dass die Stellgrößen, dort Modulatoren genannt, keinen Einfluss darauf haben, welche Handlung gewählt wird. Für Emil prüfen deshalb automatische Tests, dass er sich mit hoher Sicherungsrate öfter umschaut und mit hoher Aktiviertheit schneller fährt.
Das Gehirn entscheidet, das Sprachmodell plant
Emils Gehirn ist ein kleines Python-Programm auf meinem Rechner, die Simulation im Browser ist sein Körper. Geschrieben hat beides Claude Opus 5.5. Im Gehirn sitzen die Bedürfnisse, die Auswahl der Motive und ein Gedächtnis mit allem, was Emil über die Wohnung weiß. Dieses Wissen stammt aus seiner Kopfkamera: Was sie erfasst, gilt als gesehen. Sein Körper kann acht Grundhandlungen ausführen, darunter fahre_zu, greife und lege_ab. Wegräumen, Nachsehen und Laden sind feste Abläufe aus solchen Handlungen, die ohne Sprachmodell auskommen.
Über den Vermittlungsdienst OpenRouter ruft das Gehirn ein Sprachmodell nur in zwei Fällen. Der erste: Es braucht einen neuen Plan aus Grundhandlungen, weil ein Auftrag kommt oder ein fester Ablauf zweimal gescheitert ist. Der zweite: Ich erwarte im Chat eine Antwort. Welches Modell plant, hängt vom Auflösungsgrad ab. Ist Emil entspannt, bekommt ein großes Modell die Aufgabe, unter Druck ein kleines und schnelles.
Das Modell bekommt einen Lagebericht aus dem Gedächtnis und die Liste der Dinge und Orte, die ein Plan nennen darf. Das Gehirn prüft jeden Schritt, bevor der Körper ihn ausführt. Nennt das Modell eine Socke, die Emil nie gesehen hat, schickt das Gehirn den Plan zur Korrektur zurück.
Was Emil von Agenten-Programmen wie OpenClaw übernimmt
Vor dem Bau habe ich mir angesehen, wie Agenten-Programme aufgebaut sind, etwa das quelloffene OpenClaw, das die iX in ihrer Serie „OpenClaw selbst gebaut“ (Ausgabe 9/2026) nachbaut. Dort ist das Sprachmodell das Hauptprogramm. Es läuft in einer Schleife, ruft Werkzeuge auf, und ein regelmäßiger Weckruf, der Heartbeat, stößt es an, auch wenn niemand etwas will. Emil hat ebenfalls einen solchen Takt, aber der weckt das Gehirn und nicht das Modell. Deshalb kostet Emils Leerlauf keinen einzigen Modellaufruf. Übernommen habe ich drei Regeln: Es läuft immer nur eine Handlung, und die lässt sich jederzeit abbrechen. Erlaubt sind nur Handlungen von einer festen Liste. Jeder Modellaufruf landet mit Anfrage und Antwort im Protokoll. Später soll Emil eigene Abläufe als Textdateien anlegen, so wie OpenClaw seine Fähigkeiten als „Skills“ ablegt.
Ein simulierter Vormittag für ein bis zwei Cent
Ob diese Ausbaustufe fertig ist, entscheiden zwei Prüfläufe, automatische Tests in der Simulation, die jedes Mal gleich beginnen. Im simulierten Vormittag liegen zwei Socken und ein Zettel herum. Nach drei Minuten schickt die Werkstatt in meinem Namen den Auftrag, im Bad nachzusehen, später spielt sie ein zehnminütiges Telefonat durch. Emil hat alles weggeräumt, den Auftrag erledigt und keinen erfundenen Gegenstand angesteuert. Während des Telefonats sprach er mich nicht an und kam mir nie näher als 1,10 Meter. Das Sprachmodell fragte er zweimal, für die Antwort im Chat und für den Plan ins Bad. In zwei Läufen kostete das 1,03 und 1,92 Cent.
Im zweiten Prüflauf ist alles aufgeräumt, und zehn Minuten lang kommt kein Auftrag. Emil blieb an der Ladestation und fragte das Sprachmodell kein einziges Mal.
Die Socke im Wäschekorb und ein falscher Gedächtniseintrag
Beim Ausprobieren habe ich Emil im Chat gefragt, wo die Socke ist, die er kurz vorher in den Wäschekorb gebracht hatte. Er antwortete: „Die Socke habe ich noch und sie ist im Wohnraum.“ Das Sprachmodell gab genau wieder, was im Gedächtnis stand. Das Gehirn hatte das Ablegen nicht eingetragen, und in den Korb hinein sieht die Kopfkamera nicht. Nach der Korrektur im Gehirn antwortet Emil: „Die Socke liegt im Wäschekorb im Wohnraum.“
Emil braucht das Sprachmodell selten, und wenn er es fragt, ist die Antwort nur so gut wie der Lagebericht, den das Gehirn mitschickt. Ausprobieren lässt sich Emil in der Wohnungsroboter-Werkstatt, mit einem Pyground-Konto.
Nachtrag vom 27. September: Neugier, Selbstbild und Spielen
Einen Tag später hat Emil drei Erweiterungen bekommen. Es bleibt bei den sechs Bedürfnissen: Neugier, Selbstbild und Spieltrieb hängen an Bestimmtheit, Kompetenz und Ruhe.
Emil sieht nach, was er nicht kennt
Bisher erkannte Emil jedes Ding, sobald es im Bild seiner Kopfkamera war. Jetzt erkennt er erst aus der Nähe, was etwas ist. Von weiter weg sieht er nur „etwas Kleines, Rotes“. Solche Dinge und alles, was nicht mehr dort liegt, wo er es gesehen hat, sind für ihn offene Fragen. Sie drücken auf die Bestimmtheit, und in der Werkstatt schwebt über der Stelle ein Fragezeichen. Emil fährt hin und sieht nach. Vermisst er etwas, sucht er zuerst dort, wo es ihn überrascht hat, danach Bereich für Bereich. Hat er überall gesucht, gibt er auf.
Emil sagt voraus, wie lange er fährt
Vor jeder Fahrt sagt Emil voraus, wie lange sie dauert und wie viel Akku sie kostet, und vergleicht hinterher. Wo er anstößt, fährt er beim nächsten Mal langsamer. Für jede Art von Griff merkt er sich, wie oft er gelingt, und greift vorsichtiger, wenn er sich darauf nicht verlassen kann. Zum Üben hat er fünf Bauklötze in einer Kiste neben der Ladestation.
Im Prüflauf „Lernen“ fährt er zwanzigmal durch den Durchgang zum Flur, der bei offener Badtür 47 Zentimeter breit ist. In der ersten Hälfte stieß er sechsmal an, in der zweiten einmal. Seine Zeitvorhersage lag anfangs 7 Prozent daneben, am Ende 3 Prozent. Von je 13 Griffen gelangen ihm erst 9, dann 11.
Dieses Selbstbild bekommt das Sprachmodell mit, wenn ich Emil etwas frage. Auf „Hast du keine Lust, mit den Klötzen zu spielen?“ antwortete es anfangs: „… die Klötze fallen mir immer weg, das ist frustrierend.“ Zwei Griffe waren danebengegangen, aber Frust gab es in Emils Gehirn nicht. Das Modell hatte das Gefühl aus den Zahlen abgeleitet. Seitdem schickt das Gehirn mit, was Emils Gesicht gerade zeigt, und das Modell darf nur diese Stimmung nennen. Jetzt antwortet er zum Beispiel: „Mit den Klötzen war ich bisher nicht so erfolgreich.“
Emil langweilt sich und spielt
Die Ruhe hat jetzt zwei Seiten. Ist Emil erschöpft, ruht er sich aus. Ist er ausgeruht und hatte etwa 20 Minuten nichts zu tun, wird ihm langweilig (online schon nach 5 Minuten, so lange wartet dort kaum jemand). Dann stupst er seinen Ball an und lernt dabei, wie fest er stoßen muss, oder er baut einen Turm aus den Klötzen. Fährt der Saugroboter, schaut er zu. Nach einer Runde kennt er dessen Weg und sagt voraus, welche Ecke als Nächstes kommt.
Mich lädt er selten ein, höchstens zweimal am Tag. Sitze ich am Schreibtisch oder telefoniere, fragt er gar nicht, und nach einem Nein an diesem Tag nicht mehr. Wir können Ball spielen, Verstecken oder Mensch ärgere dich nicht auf einem Brett, das sich über der Wohnung öffnet. Beim Verstecken dreht er sich an der Ladestation zur Wand, zählt bis 20, sucht wie nach allem Vermissten und meldet zum Beispiel: „Gefunden! Im Bad neben dem WC.“ Beim Brettspiel würfelt die Werkstatt und kennt die Regeln. Welche Figur Emil zieht, entscheidet sein Gehirn. Er wirft hinaus, wenn es geht, und sagt dann „Erwischt!“.
Spielen kostet keinen Modellaufruf. Im Prüflauf „Spieltrieb“ sitze ich 40 Minuten auf dem Sofa, und die Werkstatt beantwortet jede Einladung mit „Nein“. Emil fragte einmal, spielte danach allein mit dem Ball, räumte ihn weg und rief das Sprachmodell kein einziges Mal auf.
Quellen
Dietrich Dörner: Bauplan für eine Seele. Rowohlt, Reinbek 1999. Kürzer und frei lesbar: D. Dörner, H. Schaub, F. Detje: Das Leben von Ψ. Sozionik aktuell 2/2001.
Norbert Bischof: A systems approach toward the functional connections of attachment and fear. Child Development 46 (1975), S. 801–817.
Aaron Sloman: Beyond shallow models of emotion. Cognitive Processing 2 (2001), S. 177–198.
Antonio Damasio: Descartes' Irrtum. Fühlen, Denken und das menschliche Gehirn. List, München 1995.
OpenPsi: Wiki-Seite des OpenCog-Projekts, Abschnitt „Current status“.
iX: Serie „OpenClaw selbst gebaut“, Teil 1 und 2. iX 9/2026.

Kommentare
Noch keine Kommentare. Schreib den ersten.
Melde dich an, um zu kommentieren.